RTOS

C言語

【第4回】Zephyr OSのスレッド間通信!従来のRTOSとどう違う?セマフォ・ミューテックス・メッセージキューをPOSIXライクに使いこなす

Zephyr OSのスレッド間通信(IPC)を徹底解説!ミューテックス・セマフォ・メッセージキューの違いや、POSIXライクなk_poll/selectを用いたイベント同期待機まで、従来のRTOSとの設計思想の違いを交えて解説します。
C言語
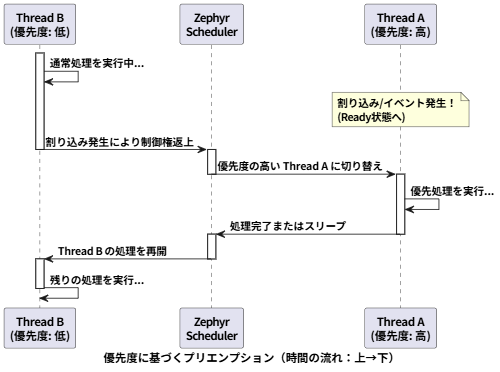
【第3回】Zephyr OSのマルチスレッド徹底解剖!一般的なRTOSとの違いとスケジューリングの仕

Zephyr OSのマルチスレッド機能を徹底解説!FreeRTOS等の一般的なRTOSとの決定的な違いや、時系列図解によるラウンドロビン(タイムスライス)の仕組み、K_THREAD_DEFINEの使い方まで分かりやすく説明します。
RTOS

【図解】FreeRTOSとは?特徴・Config設定・2つのスケジューラ方式を徹底解説!

FreeRTOSの特徴や導入のメリット、設定ファイル(FreeRTOSConfig.h)の役割を初心者向けに徹底解説!「プリエンプティブ」と「コ・オペレーティブ(協調型)」の2大スケジューラ方式の挙動の違いを、分かりやすいPlantUMLのタイムライン図解付きで比較できます。
RTOS

RTOS(リアルタイムOS)基礎解説

組込みシステムやIoTで使われるRTOS(リアルタイムOS)の基礎を初心者向けに解説。決められた時間内に処理を完了させるリアルタイム性や優先度制御といった特徴、メリット・デメリット、自動車や医療機器などの用途、タスク管理やスケジューリングなどの基本機能、代表的なRTOSの例を紹介します。