組み込み

技術

【初心者向け】シリアル通信とパラレル通信の違いとは?全二重・半二重やボーレートまでわかりやすく解説

電子工作やマイコン開発の初心者向けに、シリアル通信とパラレル通信の違いをわかりやすく解説!UART、I2C、SPIの違いや、「全二重・半二重」、文字化けの原因になる「ボーレート」の意味まで、3つの軸でスッキリ整理。データシートを読むための基礎知識が身につきます。
Zephyr OS

【完全ガイド】Zephyr OS入門&実践開発ロードマップ!基礎概念からフォルダ構成・ビルド設定まで徹底解説

Zephyr OSの基礎から実践開発までを網羅したロードマップ!環境構築(WSL2/QEMU)、マルチスレッド、IPC、DeviceTree/Kconfig、ワークスペースの標準フォルダ構成とCMake設定まで、全6記事をまとめて解説します。
Zephyr OS

【実践編】Zephyr OSの標準フォルダ構成とビルド設定(CMake・prj.conf・Overlay)の書き方

Zephyr OSの本格開発に必要なワークスペース全体の階層構造(Zephyr本体と自作アプリの位置関係)と、CMakeLists.txt、prj.conf、app.overlayの具体的な書き方を解説!環境構築の先にある実践的なビルド手順を解説します。
C言語

【第5回】Zephyr OSの真骨頂!全体構成とDeviceTree・Kconfigによるハードウェア完全抽象化(連載最終回)

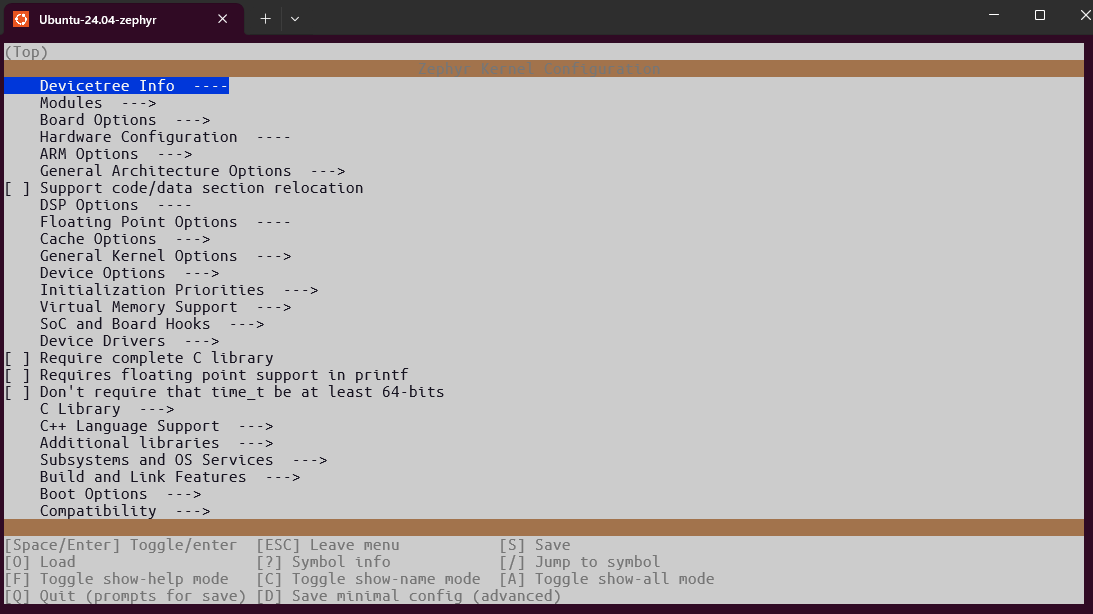
Zephyr OSの全体構成(アーキテクチャ)と、DeviceTreeやKconfig(menuconfig)を用いたハードウェア完全抽象化の仕組みを解説!C言語コードの変更なしでマイコンを移植できる圧倒的なポータビリティを体感しましょう。
C言語

【第4回】Zephyr OSのスレッド間通信!従来のRTOSとどう違う?セマフォ・ミューテックス・メッセージキューをPOSIXライクに使いこなす

Zephyr OSのスレッド間通信(IPC)を徹底解説!ミューテックス・セマフォ・メッセージキューの違いや、POSIXライクなk_poll/selectを用いたイベント同期待機まで、従来のRTOSとの設計思想の違いを交えて解説します。
C言語

【第3回】Zephyr OSのマルチスレッド徹底解剖!一般的なRTOSとの違いとスケジューリングの仕

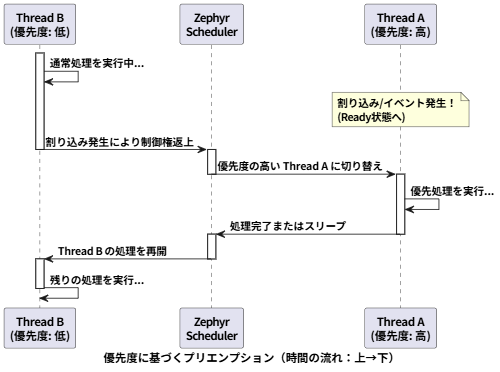
Zephyr OSのマルチスレッド機能を徹底解説!FreeRTOS等の一般的なRTOSとの決定的な違いや、時系列図解によるラウンドロビン(タイムスライス)の仕組み、K_THREAD_DEFINEの使い方まで分かりやすく説明します。
wsl

【第2回】Zephyr OSの開発環境構築!Windows(WSL2)&仮想環境(QEMU)で「Hello World」を動かしてみよう

WindowsのWSL2(Ubuntu)環境でZephyr OSの開発環境(west/Zephyr SDK)を構築!実機マイコン不要でQEMU仮想環境上で「Hello World」をビルド&実行する手順を解説します。
RTOS

【第1回】Zephyr OSとは?〜対応CPUから豊富なドライバ群まで徹底解説

Linux Foundationが推進する次世代RTOS「Zephyr OS」を徹底解説!対応CPU(ARM・RISC-V・ESP32等)や豊富な標準ドライバ、BLE・TCP/IP等のネットワーク機能まで、特徴と魅力を分かりやすく紹介します。
RTOS

【図解】FreeRTOSとは?特徴・Config設定・2つのスケジューラ方式を徹底解説!

FreeRTOSの特徴や導入のメリット、設定ファイル(FreeRTOSConfig.h)の役割を初心者向けに徹底解説!「プリエンプティブ」と「コ・オペレーティブ(協調型)」の2大スケジューラ方式の挙動の違いを、分かりやすいPlantUMLのタイムライン図解付きで比較できます。
C言語

C言語のユニオン(union)とは?基礎から活用例・注意点まで徹底解説

C言語のユニオン(union)について初心者にもわかりやすく解説。基本構文や使い方、メリット・デメリット、活用例、注意点まで徹底網羅。メモリ効率や柔軟なデータ管理が求められる場面で役立つ情報をまとめています。