Zephyr OS

linux

【ドライバ連携編】Linux/ZephyrのDevicetreeをC言語コードから読み解く&オーバーレイの仕組み

LinuxやZephyr OSのDevicetree(DTS)が、C言語のデバイスドライバとどのように紐付くのかを解説。Probe関数による初期化の仕組みや、拡張ボード追加時に便利なデバイスツリーオーバーレイ(DTO)の書き方まで、実例コードを交えて分かりやすく紹介します。
linux

【実践編】Linux/ZephyrのDevicetree(DTS)の書き方を深掘り!アドレス、参照、pinctrlを徹底解説

組み込みLinuxやZephyr OS開発で必須となるDevicetree(DTS)の実践的な書き方を解説。#address-cellsのルール、Phandleによるノード参照、pinctrl(ピンマルチプレクス)、割り込み、chosenノードの設定まで、実開発で役立つ具体例を交えて深掘りします。
linux

【入門】LinuxのDevicetree(デバイスツリー)とは?仕組みと基本的な書き方を徹底解説

LinuxやZephyr OSの組み込み開発で必須となるDevicetree(デバイスツリー)の仕組みと書き方を初心者向けに徹底解説。DTSとDTBの違いから、JSONに似たツリー構造の読み方、ファイルの分割手法まで、実例を交えて分かりやすく説明します。
C言語

【第5回】Zephyr OSの真骨頂!全体構成とDeviceTree・Kconfigによるハードウェア完全抽象化(連載最終回)

Zephyr OSの全体構成(アーキテクチャ)と、DeviceTreeやKconfig(menuconfig)を用いたハードウェア完全抽象化の仕組みを解説!C言語コードの変更なしでマイコンを移植できる圧倒的なポータビリティを体感しましょう。
C言語

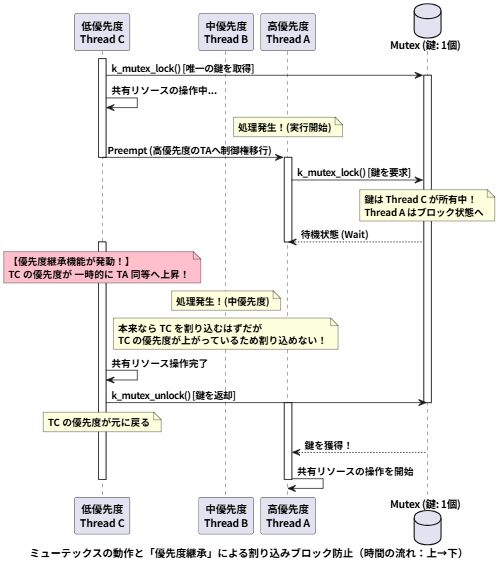
【第4回】Zephyr OSのスレッド間通信!従来のRTOSとどう違う?セマフォ・ミューテックス・メッセージキューをPOSIXライクに使いこなす

Zephyr OSのスレッド間通信(IPC)を徹底解説!ミューテックス・セマフォ・メッセージキューの違いや、POSIXライクなk_poll/selectを用いたイベント同期待機まで、従来のRTOSとの設計思想の違いを交えて解説します。
C言語

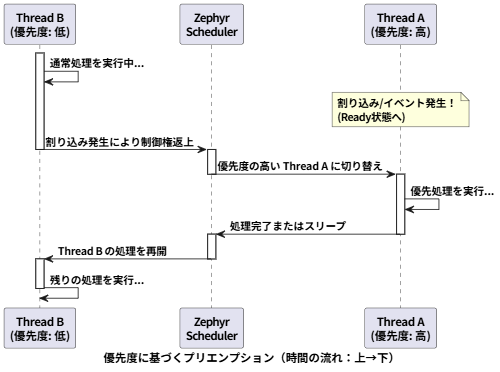
【第3回】Zephyr OSのマルチスレッド徹底解剖!一般的なRTOSとの違いとスケジューリングの仕

Zephyr OSのマルチスレッド機能を徹底解説!FreeRTOS等の一般的なRTOSとの決定的な違いや、時系列図解によるラウンドロビン(タイムスライス)の仕組み、K_THREAD_DEFINEの使い方まで分かりやすく説明します。
wsl

【第2回】Zephyr OSの開発環境構築!Windows(WSL2)&仮想環境(QEMU)で「Hello World」を動かしてみよう

WindowsのWSL2(Ubuntu)環境でZephyr OSの開発環境(west/Zephyr SDK)を構築!実機マイコン不要でQEMU仮想環境上で「Hello World」をビルド&実行する手順を解説します。
RTOS

【第1回】Zephyr OSとは?〜対応CPUから豊富なドライバ群まで徹底解説

Linux Foundationが推進する次世代RTOS「Zephyr OS」を徹底解説!対応CPU(ARM・RISC-V・ESP32等)や豊富な標準ドライバ、BLE・TCP/IP等のネットワーク機能まで、特徴と魅力を分かりやすく紹介します。
シェアする
タイトルとURLをコピーしました